登录社区云,与社区用户共同成长
邀请您加入社区
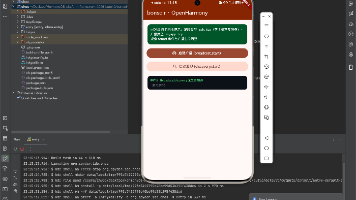
bonsoir v7.1.5 鸿蒙适配:还原「9 方法 MethodChannel + 动态 EventChannel」架构到 @ohos.net.mdns——initialize 时按 Dart 随机 id 创建专属 EventChannel、start 时绑 sink 后调原生 API、事件双向流转。
ArkTS 是华为为 HarmonyOS 应用开发推出的一门现代化编程语言,它在 TypeScript 的基础上进行了一系列扩展和约束,专门为声明式 UI 开发和高性能运行进行了优化。ArkTS 既是 HarmonyOS 应用开发的主力语言,也是 OpenHarmony 生态中构建跨设备应用的核心技术之一。理解 ArkTS 的语言基础,是进入鸿蒙应用开发世界的第一步,也是后续掌握 ArkUI 声明
RK3568开源鸿蒙显示:同一时刻只允许一路主屏。真屏只亮背光、桌面跑到HDMI,常因设备树多路显示同时okay,simple-panel永远上报connected抢占主显示。需成组开关panel、控制器、入口、路由,保持一路okay。改显示要刷p4 resource,路径用/dev/block/,并用/proc/device-tree与dri/0/summary验证。
串口日志能定位启动断点:DDR训练失败换MiniLoader,找不到boot_linux刷eMMC,16秒panic查fstab与ramdisk,58秒重启查vendor,黑屏是SuspendController超时。启动是串行管道,每阶段对应特定分区,按死亡时间对症刷镜像,勿盲目改驱动。
桌面能进了。若只写应用,Windows 就够。今天搭 Ubuntu 编译机:改设备树、改驱动、自己打镜像,都从这里开始。
OpenHarmony采用三内核架构设计,针对不同设备能力提供差异化解决方案: 内核分级:LiteOS-M(<128KB设备)提供极简微内核,LiteOS-A(128KB-128MB)支持进程隔离,Linux(>128MB)提供完整生态支持; 设计哲学:遵循能力最小化原则,微内核仅保留核心功能(任务调度/IPC/内存管理),其他服务运行在用户态确保安全; 选型策略:基于内存容量(传感器→LiteO
SA 服务没有定义标签的默认是 default_service,此处允许 debug_hap 访问 default_service 这个定位太宽泛了,系统中已经有 neverallow 阻止访问 default_service,所以此策略和系统的 neverallow 冲突。• OpenHarmony 对标准 SELinux 做了一些适配,在内核和策略层都有适配,策略层新增了 OH 独有的类 `s
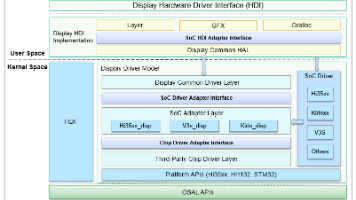
Linux 驱动迁移到 OpenHarmony/HDF,本质是把原来围绕 Linux 内核接口组织的驱动,改造成符合 OpenHarmony 分层、HDF 配置、服务发布和 OSAL/PAL 抽象的驱动形态。
React Native 开发者在 Linux 环境下上传 IPA 到 App Store 可以通过 Appuploader 的桌面端或命令行版本完成。本文介绍了 Linux 上的上传配置、命令行集成、专用密码设置和 CI/CD 配合方案。
本阶段围绕 OpenHarmony 在 RISC-V 平台上的 Audio 子系统展开适配验证。音频问题表面表现为无法播放,但通过逐层排查发现,实际问题并不在硬件驱动,而是在系统音频框架与 ALSA 设备之间的资源管理关系。ES8326 Codec 已正常识别;I2S 音频接口正常;ASoC 链路建立;DMA 通路正常;PCM 设备成功注册。
本次 GPU 排查主要围绕系统图形栈完整性展开,通过从底层硬件到上层接口逐层验证,确认当前设备已经完成 GPU 软件栈集成。GPU 是否被识别;驱动是否加载;固件是否存在;用户态接口是否连接;显示链路是否正常。通过本次检查,确认 OpenHarmony 平台上的 PowerVR GPU 已经具备硬件加速能力,为后续图形性能优化、应用运行以及系统完善提供了基础。
↓↓HCI HDI↓↓UART↓通过本次适配,团队完成了 MUSEPaper2 平台蓝牙功能从基础服务运行到实际通信链路打通的过程。同时也进一步认识到,在 OpenHarmony 设备适配过程中,一个功能是否可用并不取决于单个模块,而需要硬件配置、系统服务、驱动接口以及应用层之间保持一致。目前 MUSEPaper2 蓝牙功能已经具备稳定运行能力,为后续无线功能完善和系统整体适配提供了基础。
V4L2设备↓Camera HDI↓Pipeline↓↓Camera App其中任何一层配置不匹配,都可能导致最终表现异常。通过本次适配,我们完成了 MUSEPaper2 平台从“识别摄像头”到“完整使用摄像头”的过程,也进一步理解了 OpenHarmony 外设适配中硬件、系统服务和应用之间的协同关系。这次工作的重点不仅是让摄像头运行起来,更是建立了一套从底层定位问题到系统级验证的适配流程。
这次 Sensor 驱动开发最大的收获并不是写出几百行驱动代码,而是完整理解了 OpenHarmony Sensor 框架的工作方式。↓HDF Driver↓IIO Driver↓驱动写好了,内核编好了,Image.itb 打包好了,文件里也能搜到 HDF_SENSOR_ACCEL_MXC4005 和 mxc4005 driver init ok 字符串。
嵌入式UI:LVGL,MiniGUI,Openharmony arkui_ui_lite
本文介绍了Dart实现的Cron定时任务库,支持标准的Crontab语法,适用于Flutter/OpenHarmony开发。核心原理通过计算下次执行时间而非轮询实现高效调度,支持秒级精度和动态任务管理。针对移动端特性,建议前台任务直接使用cron库,后台持久化任务需结合系统级API(如WorkManager)。文章包含详细API解析、OpenHarmony适配方案及日志清理等实战案例,并提醒注意时
本文介绍了envied_generator工具在OpenHarmony应用开发中的安全应用。该工具通过代码混淆技术将.env文件中的敏感配置(如API密钥)转换为复杂的位运算逻辑,有效防止反编译泄露。文章详细展示了从配置定义、环境隔离到鸿蒙平台适配的完整工作流,并提供了金融级密钥保护和多环境管理的实战案例。作为OpenHarmony开发的"源代码保险箱",该方案通过Dart层混
本文介绍了sentry_dio这一Sentry SDK扩展工具,它通过无缝集成Dio库为鸿蒙应用提供全链路网络监控能力。文章展示了如何快速集成该工具,配置采样与数据脱敏策略,并详细说明了在鸿蒙平台上的适配要点。通过实战示例演示了该工具在接口成功率分析、性能优化等场景的应用价值,帮助开发者快速定位网络问题,提升应用稳定性。该方案将网络流量转化为可视化数据,是鸿蒙应用开发中保障用户体验的重要工具。
摘要: 开源鸿蒙跨平台社区引入fluster库,基于四叉树算法实现高效地理聚类计算,解决地图应用中大量标记点渲染导致的性能问题。核心价值包括:极效空间索引(Quadtree)和多层级智能缓冲(Zoom Levels Cluster)。通过Dart实现跨平台支持,提供简洁API,支持自定义数据模型与动态聚合。示例展示万台车辆实时指挥等场景,建议使用Isolate避免主线程阻塞。实战代码演示如何将15
udev是一套专注于解决“从物理硬件插拔到结构化终端设备资产”全链路闭环的工业级方案。它通过提供一套严密的 FFI 接口(Libudev Bindings)矩阵与多维状态认领容器,将底层的ioctl调用简化为更具语义化的 Dart API。在鸿蒙端项目中(特别是针对车载设备交互、精密工业级物联网网关或专业级多媒体外设管理应用),利用它你可以构建出具备高响应力的硬件架构。
是一套专注于解决“从多维原始数据资产到结构化加密表现资产”全链路闭环的工业级方案。它通过提供一套严密的算法封装(Algorithm Wrappers)逻辑矩阵与多维状态认领容器,将枯燥的 AES、RSA、哈希(Hash)与密钥导出(KDF)简化为更具语义化的 Dart API 与轻量化封装。在鸿蒙端项目中(特别是针对高性能金融 App、精密工业级多机位执行逻辑映射或分布式系统元数据管理应用),利用
从城市政务、工业制造、矿山能源,到交通安防、金融医疗、教育民生,再到智能家居、消费电子、地方智慧城市,国内国资平台、头部科技企业、央企巨头、行业龙头、地方政府纷纷基于OpenHarmony内核进行深度定制,打造出了70余款公开商用、通过官方兼容性认证、以“XX鸿”命名的专属发行版。津鸿、渝鸿、苏鸿、浙鸿、鲁鸿、豫鸿、川鸿、陕鸿、晋鸿、辽鸿、吉鸿、黑鸿、闽鸿、湘鸿、鄂鸿、赣鸿、皖鸿、滇鸿、黔鸿、桂鸿
现在,你已经成功在Ubuntu系统上打上RT实时内核补丁,并且系统将使用RT内核运行,提供更好的实时性能。请注意,内核编译和替换是一项复杂的操作,建议在实施前备份重要数据,并在测试环境中进行验证。)下载适用于你的内核版本的RT实时补丁。将下载的RT补丁文件(例如。前往Linux官方网站(
解决方案:在系统环境变量中添加路径,用的是VS2022,路径与VS2017、VS2019不同,这是VS2022的路径:(C:VisualStudio2022\VS2022\VC\Tools\MSVC\14.44.35207\bin\Hostx64\x64)
在.h头文件中定义static变量会导致每个包含该文件的.cpp都创建独立副本,造成内存浪费和逻辑错误(如计数不准确)。正确的做法是:1)在头文件用extern声明,在.cpp中定义;2)改用匿名命名空间或类的静态成员变量。这种设计错误会导致程序行为不可预测且难以调试。
4. 编辑 TFTP 服务器配置文件,按以下内容修改参数:sudo vi /etc/default/tftpd-hpa。# TFTP_ADDRESS: 服务监听端口(:69 表示 0.0.0.0:69)# TFTP_DIRECTORY: TFTP 服务器的根目录(用于存放传输文件)# 3. 检查 TFTP 服务的 69/UDP 端口是否处于监听状态。# 2. 查看 TFTP 服务运行状态,确认服务
然后修改 /etc/systemd/system/cri-docker.service 文件,为 Service.ExecStart 字段增加 --network-plugin 与 --pod-infra-container-image 选项。--cri-socket unix:///var/run/cri-dockerd.sock:指定 CRI(容器运行时)的 socket 路径,如果是cont
在实验:将驱动编译进内核的基础上,绝对路径使用交叉编译器1.编译驱动进内核字符驱动目录kernel/drives/char/2.新建目录,03_helloworld,包含helloworld.cMakefileKconfig3.helloworld.c写你自己的程序4.Kconfigconfig后面那个名字是自己定义的,决定了你Makefile里的名字三个状态: *驱动编译进内核M驱动编译成模块无
Kubernetes 1.31安装手册摘要 本手册详细介绍了Kubernetes 1.31版本的安装过程,采用1个Master节点和2个Worker节点的集群架构。
As an alternative to using Eclipse for the C demos, LEAD also ships standalone make files. Perform the following steps to use make files.
Shell这个单词的原意是 “外壳”,跟kernel(内核)相对应,比喻内核外面的一层,即用户跟内核交互的对话界面。Shell是一个程序,提供一个与用户对话的环境。这个环境只有一个命令提示符,让用户从键盘输入命令,所以又称为命令行环境(,简写为CLIShell接收到用户输入的命令,将命令送入操作系统执行,并将结果返回给用户。Shell是一个命令解释器,解释用户输入的命令。它支持变量、条件判断、循环
摘要:Linux内核引入RDMA DMA-BUF支持,实现GPU显存与网卡间的直接数据传输。传统方法因GPU显存缺乏标准page结构而失效,新方案利用DMA-BUF机制,让RDMA驱动作为导入者,通过ODP技术动态获取DMA地址,避免强制钉住内存。该特性包含4个核心补丁,在mlx5驱动中实现,显著降低CPU开销和延迟,支持真正的零拷贝P2P传输,为异构计算架构和未来高速互联技术奠定基础。
【LabVIEW调用DLL最佳实践】采用C语言编写DLL接口(使用extern "C")是最推荐方案,原因包括:①LabVIEW仅支持stdcall/cdecl调用约定;②可避免C++名称重整(namemangling)问题;③C接口具备更好的通用性和兼容性;④能更清晰地处理复杂数据类型,特别是结构体、字符串和数组的传递。该方法确保了LabVIEW与DLL间稳定高效的数据交互。
使用ubantu上面的bluez测试硬件设备的BLE功能时遇到了不少坑,在这里记录下,也希望可以帮助其他小伙伴少踩坑。网上一搜,很多资源都是在讲gatttool。但是这个工具总是在连接之后十几秒的时间就提示:GLib-WARNING **: Invalid file descriptor,进而断开BLE的连接,加上它已经是属于已弃用的Bluez工具(弃用工具看这里)。所以推荐使用Bluetooth
nginx.yamlkind: Podmetadata:labels:app: nginxspec:ports:volumes:hostPath:nfs:metadata:labels:spec:selector:template:metadata:labels:spec:ports:volumes:nfspv.yamlmetadata:
//10.20.30.5/MTK_SP/rel/内部版本 /FTPcifs username=xxna,password=,dom=,gid=root,uid=,rw,nounix,iocharset=utf8,file_mode=0644,dir_mode=0755,vers=2.0 0 2。
本文介绍了Linux C编程中的错误处理机制,重点讲解了perror和strerror两大工具的使用。通过文件拷贝程序的示例,展示了如何从简单的错误提示升级到专业的错误报告:perror能自动将errno转换为可读的错误信息并输出到stderr,适合快速诊断;而strerror则更灵活,可返回错误描述字符串供自定义输出格式,适用于日志记录等复杂场景。文章建议根据实际需求选择工具:简单命令行工具用p
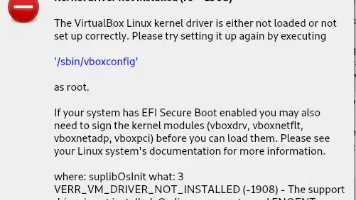
以前Linux Debian11安装VirtualBox虚拟机平台,都是按照解决方法处理,都能正常运行。现在安装v。
部署一个k8s环境至少需要2台服务器,master+node节点(master和node节点也可以部署到一台机器上,即一个k8s环境也可用1台机器,但是在一台机器上要安装的东西太多,所以把master和node节点的环境分开到2太服务器上安装),node节点可以部署多个,,如果Master节点要高可用的话也要部署2个以上,这种master和node多个节点的才叫k8s集群,单master+单nod
电磁超材料作为一门新兴的交叉学科,已经深刻改变了人们对电磁材料的认识和应用方式。理论基础:等效媒质理论(Maxwell-Garnett、Bruggeman、S参数反演)、负折射率材料、电磁带隙结构、频率选择表面、超表面仿真方法等效参数提取(S参数反演法)负折射率材料响应仿真FSS传输特性仿真超表面相位调控仿真隐身斗篷简化仿真工程应用:完美吸波器、超材料天线、超表面透镜等前沿发展:有源可调超材料、非
Debian 13安装NVIDIA驱动后启用Wayland需满足四个条件:1)安装nvidia-suspend-common包提供必要脚本;2)启用nvidia-suspend/resume/hibernate三个systemd服务;3)在配置文件中设置NVreg_PreserveVideoMemoryAllocations=1参数;4)确保nvidia-drm模块启用。安装官方.run驱动时需手
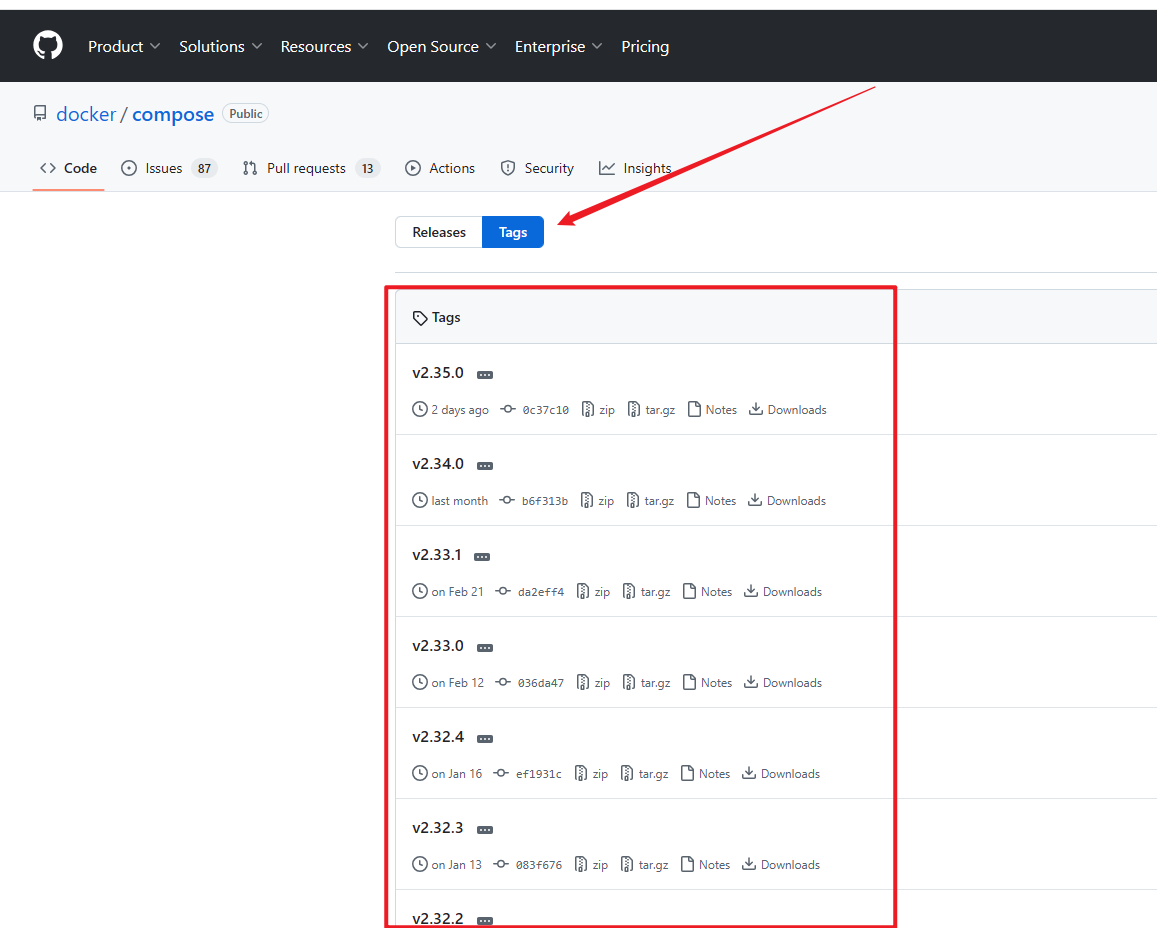
docker-compose官方下载链接百度网盘链接