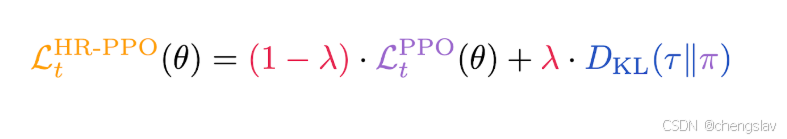登录社区云,与社区用户共同成长
邀请您加入社区
本文完整实现了Flutter+三方库+鸿蒙开发的自动驾驶系统,所有代码可直接复制实践,无原生开发门槛;核心依赖Flutter生态三方库快速实现地图、传感器、控制功能,鸿蒙负责车载原生适配;双端通过桥接实现数据互通,最终得到一套可在手机+鸿蒙车载屏运行的自动驾驶演示系统,支持扩展为真实项目。
本章深入探讨ROS可视化工具与系统调试技巧,重点解析了ROS日志系统的多级别消息记录功能(DEBUG、INFO、WARN、ERROR、FATAL),并提供了C++和Python的日志配置实例。内容涵盖日志级别设置、条件日志、限流日志等高级用法,以及rqt_console的自定义插件开发,包括日志过滤器配置和实时日志生成。通过代码示例演示了如何将Python标准日志与ROS日志集成,并实现日志消息的
24年12月来自清华和伯克利分校的论文“Driv3R: Learning Dense 4D Reconstruction for Autonomous Driving”。动态场景的实时 4D 重建仍然是自动驾驶感知的关键挑战。大多数现有方法依赖于通过自监督或多模态传感器融合进行深度估计。Driv3R,是一个基于 DUSt3R 的框架,可直接从多视图图像序列中回归每帧点图。为了实现流式密集重建,维护
本文介绍了如何在星图GPU平台上自动化部署Alpamayo-R1-10B自动驾驶专用开源视觉-语言-动作(VLA)镜像,实现共享出行车辆智能调度与路径协同规划。该方案通过实时动态调度和多车协同优化,显著提升高峰时段派单效率,平均接驾时间缩短42%,适用于城市复杂交通场景下的自动驾驶车辆管理。
我们在Spec中定义应用的期望状态,在Status中记录应用的当前状态。// MyAppSpec 定义期望状态// 应用的副本数// 应用镜像// 服务端口// MyAppStatus 定义当前状态// 实际运行的 Pod 数量修改完成后,执行生成 CRD 的 YAML 文件。从 Helm 到 Operator,不仅是工具的升级,更是思维维度的升级。将复杂的运维操作代码化,极大降低了由于人为误操作
本文介绍了如何在星图GPU平台上自动化部署训练PETRV2-BEV模型镜像,高效完成多视角BEV感知模型的端到端训练。基于NuScenes-mini数据集,用户可快速开展自动驾驶场景下的3D目标检测任务,如车辆与行人BEV框预测,显著提升BEV感知模型调优效率。
本文介绍了如何在星图GPU平台上自动化部署训练PETRV2-BEV模型镜像,构建端到端的BEV(鸟瞰图)3D感知服务。通过标准化容器编排,用户可快速启用多摄像头输入的实时目标检测与空间定位能力,典型应用于智能交通监控、自动驾驶测试等场景。
据刘先明介绍,研发团队训练了从10亿到720亿等不同尺寸的模型,持续向模型「投喂」更大规模的训练数据,他们清晰地看到了Scaling Law的显现,也就是说,模型参数越大、模型学习的数据越多,模型的性能越强。由此,模型仿佛具备开车能力和思考能力的「大脑」,能让汽车像人类一样主动思考和理解世界,处理训练数据中从未见过的长尾场景,而非机械执行程序员写好的规则。规则时代的自动驾驶模型,也能解决大部分常见
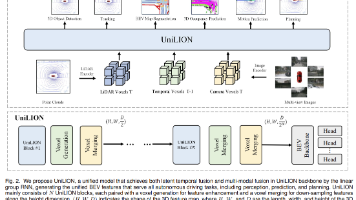
本文提出UniLION自动驾驶统一模型,采用线性组RNN处理多模态长序列数据。该模型通过直接序列连接实现多种输入模式(LiDAR点云、多视图图像、时间序列)的统一处理,无需显式融合模块。UniLION生成共享BEV特征,支持并行执行3D检测、跟踪、预测和规划等任务。实验表明,该模型在多种配置下均具竞争力,为自动驾驶基础模型提供了新思路。
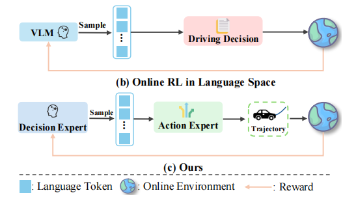
本文是对论文《MindDrive: A Vision-Language-Action Model for Autonomous Driving via Online Reinforcement Learning》的深度解读。在自动驾驶领域,VLA模型依赖模仿学习存在分布偏移与因果混淆问题,在线强化学习应用受限于连续动作空间探索低效。该研究创新提出MindDrive框架,通过双LoRA专家架构实现语
对于最强的时序多模态UniLION,在所有评估任务中均达到了最先进或极具竞争力的性能表现:检测任务达到75.4% NDS和73.2% mAP,跟踪任务达到76.5% AMOTA,地图分割达到73.3% mIoU,占用预测达到51.3% RayIoU,车辆运动预测达到0.57 minADE,行人运动预测达到0.37 minADE,以及规划任务中极低的0.18%碰撞率,值得注意的是,我们在规划任务中没
其余超参数按照代码库的默认配置设定。接下来,分别运行standard MAPPO和Human-Regularized PPO。用于控制PPO损失与KL散度在目标函数中所占比例的权重值。而不是直接下载压缩包,否则会缺少子模块和其他依赖。为0,对于Human-Regularized PPO,配置项目及安装依赖包。对于standard MAPPO,设定。
大型深度学习模型,如卷积神经网络(CNN)和递归神经网络(RNN),可以用于处理来自摄像头和传感器的图像和点云数据,以识别和跟踪这些对象。总之,大模型为自动驾驶提供了强大的计算和预测能力,有助于实现更安全、更高效的自动驾驶技术。然而,同时也要注意这些模型的可靠性和可解释性,确保其在实际应用中的安全性和有效性。强化学习和其他决策制定算法可以利用大数据和大模型来优化决策过程,确保安全、高效的行驶。自动
基于QT实现西克sick激光LMS系列单线激光数据读取及显示这是很久之前项目使用的单线激光雷达,lms151/141系列,激光照片如下图所示:根据官方介绍资料如下根据Technical_information_Telegram_Listing_Ranging_sensors_LMS1xx_LMS5xx_TiM5xx_MRS1000_MRS6000_NAV310_LD_OEM15xx_LD_LRS3